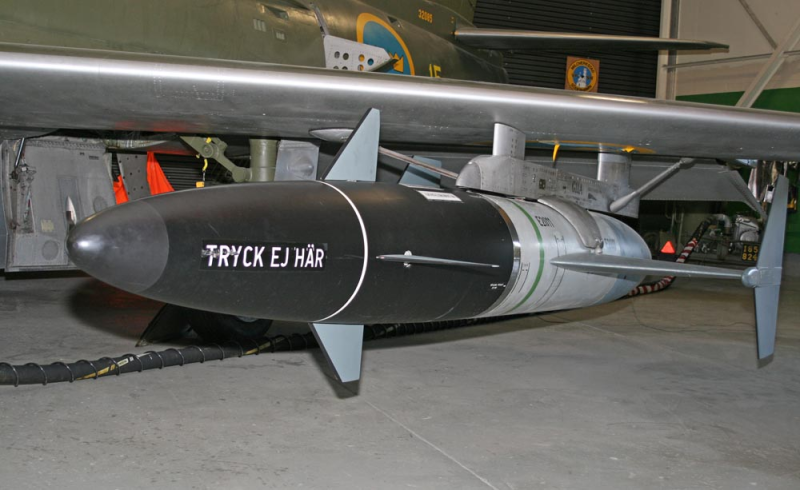
Авиационная ракета Robot 04: если вы опасаетесь советского вторжения…
Содержание:
Как уже упоминалось ранее, основной потенциальной угрозой в период Холодной Войны шведы видели советское вторжение — в первую очередь (по географическим причинам) с моря. Не так чтобы Швеция и СССР особо имели что-то против друг друга; шведы просто хорошо помнили опыт соседней Норвегии в годы Второй Мировой, которую немцы оккупировали просто из-за ее выгодного расположения. И шведы твердо усвоили, что нейтралитет, не подкрепленный оружием, мало чего стоит.
Потенциальное советское вторжение шведские адмиралы представляли в основном в контексте крупных десантных операций Второй Мировой Войны, таких как “Оверлорд”. Армада советских десантных кораблей и транспортов собиралась в портах Польши и Прибалтики, и под охраной боевых кораблей выдвигалась к шведским берегам. Именно с такой угрозой шведы и собирались бороться в первую очередь.
Защищать всю длину шведского побережья войсками и береговой обороной было, очевидно, нереально. Флот, способный противостоять на равных советскому, Швеция не потянула бы экономически. Массированные воздушные удары по флоту вторжения столкнулись бы с мощным противодействием советских боевых кораблей и патрулирующих перехватчиков. Поэтому оставалось единственное возможное решение: асимметричный ответ в виде управляемого ракетного оружия.
В 1947 году, шведские Королевские Военно-Воздушные Силы инициировали разработку серии противокорабельных ракет Robot 302/303. Модель Robot 302 была уменьшенной моделью для отработки концепции, в то время как Robot 303 должна была стать полноразмерным испытательным прототипом. Ракеты проектировались в рамках популярной в то время концепции “летающей торпеды” – они должны были приближаться к цели на высоте не более 10 метров, затем падать в воду и проходить остаток пути по инерции, поражая цель из-под воды:
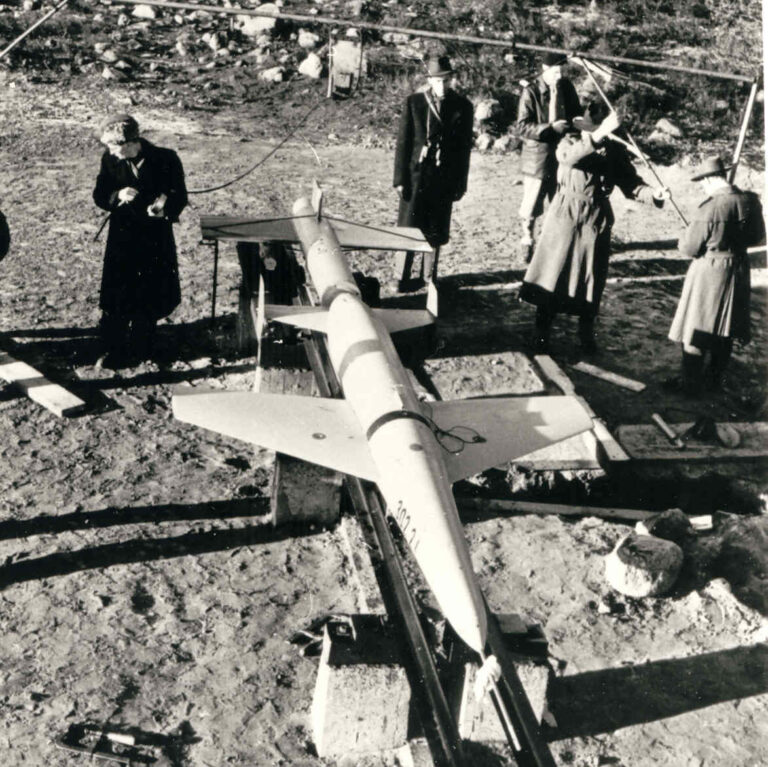
Испытания Robot 302 продолжались с 1948 по 1955 год, но успехом не увенчались – идея “приводняющейся” ракеты была признана слишком сложной в реализации и ненадежной. К работе над Robot 303 так и не приступили. Вместо этого, ВВС решили использовать ключевые наработки по программе Robot 302 (твердотопливные двигатели, аэродинамическую схему, автопилот и радарный высотомер) в проекте совершенно новой, более “традиционной” ракеты.
Испытания новой ракеты Robot 304 начались в 1954 году. За разработку ракеты отвечали центральные авиационные мастерские королевских ВВС в Арбоге. Довольно быстро была выработана общая схема применения: ракета должна была запускаться с тактических самолетов, приближающихся к цели на малой высоте, «подскакивающих» для пуска, и столь же быстро отступающих. Основной идеей было нанесение внезапного удара и быстрый отход прежде, чем успеют отреагировать советские ЗРК или перехватчики. Так как полагаться на наведение с самолета ракета не могла, то следовательно, она должна была иметь автономное самонаведение, «выстрелил-и-забыл».
Однако взгляды на концепцию применения противокорабельных ракет среди шведских адмиралов сильно различались:
* Первая концепция предполагала, что ракеты должны применяться против боевых кораблей охранения – чтобы поразить их с безопасного удаления. После того, как охранение будет нейтрализовано, беззащитные транспорты уже могут быть атакованы обычными ракетами и бомбами. Недостаток этой концепции заключался в том, что она требовала отдельного авиаудара уже против транспортов; то есть либо привлечения дополнительных эскадрилий, либо времени на дозаправку и перевооружение имевшихся. Ни того ни другого в ситуации советского вторжения могло просто не быть;
* Вторая концепция, наоборот, предполагала, что ракеты следует применять против транспортов – чтобы атаковать их мимо кораблей охранения. Ведь если транспорты с десантом будут уничтожены, вторжение явно не состоится, даже если боевые корабли охранения в полной исправности. Эта концепция выглядела более привлекательной с точки зрения наряда сил, но более технологически сложной: от ракет требовалось не просто поразить первый встречный корабль, но преодолеть внешнее и внутреннее кольца охранения и атаковать цели внутри;
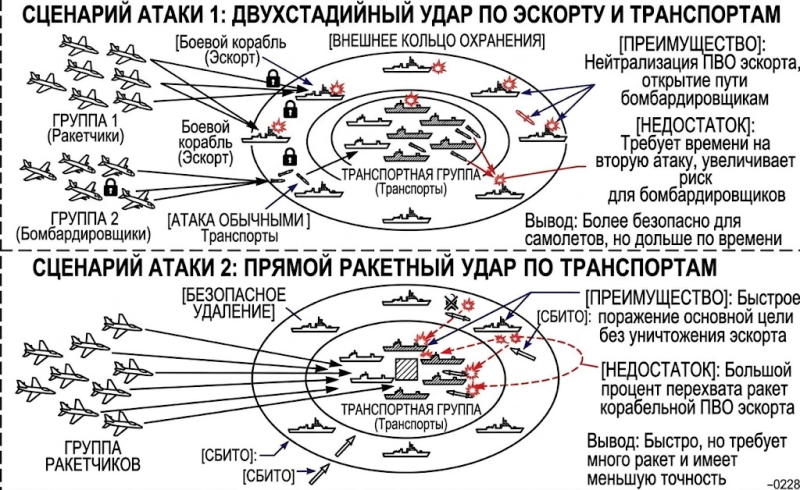
В итоге адмиралы приняли “Соломоново” решение – внесли в техническое задание, что ракета должна быть пригодна и для той, и для другой концепции применения. А как именно ее будут применять, решат по тактической обстановке. Это, разумеется, привело к существенному усложнению требований к ракете – в особенности в плане наведения.
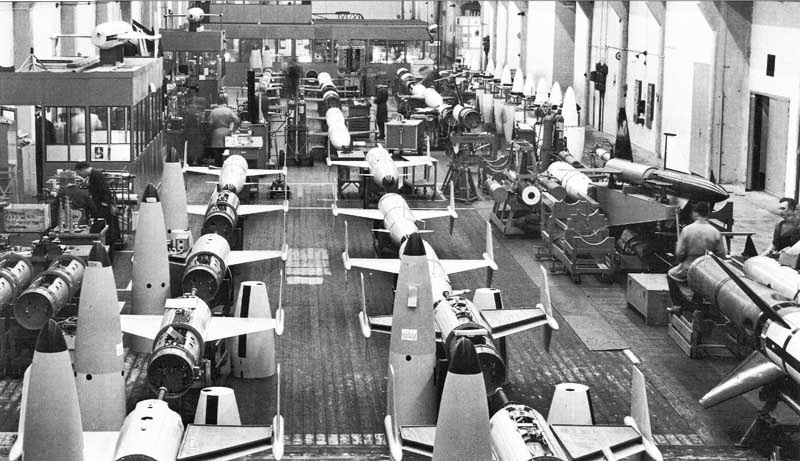
Проект RB 04 потребовал значительной научно-технологической кооперации от шведских военных и индустрии. Генеральным подрядчиком выступала компания “Saab”. Боевую часть и устройство подрыва разработал “Bofors”. За создание твердотопливного ракетного двигателя отвечало Управление Материально-Технического Снабжения воздушных сил, KFF (Kungliga Flygförvaltningen). Разработка системы наведения выполнялась концерном AGA (Aktiebolaget Gasaccumulator) в сотрудничестве с французскими радиоэлектронными компаниями.
КОНСТРУКЦИЯ
В эпоху, когда противокорабельные ракеты весили многие тонны и запускались с тяжелых бомбардировщиков, RB 04, предназначенная для пуска с тактических самолетов, выглядела чрезвычайно компактной и изящной. Ракета имела форму пули с оживальной головной частью, длиной 4,5 метра и наибольшим диаметром 50 сантиметров. Ее оперение было выполнено по схеме “утка” – стреловидное крыло с широкими неподвижными законцовками (игравшими роль вертикальных стабилизаторов) располагалось в кормовой части, а крестообразно установленные рулевые плоскости в носовой. Размах крыла достигал 2,04 метра.
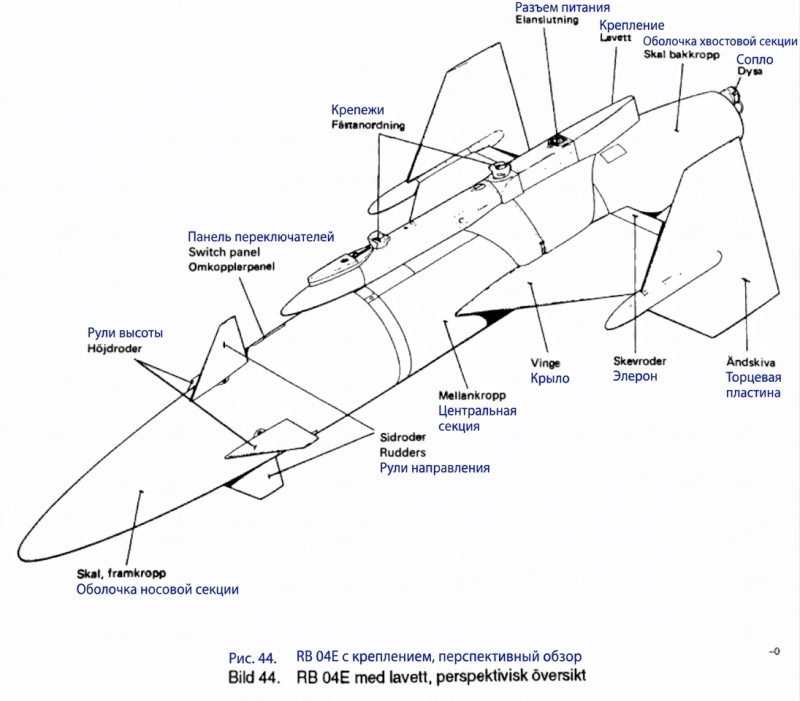
В движение ракета приводилась двухрежимным (разгон/поддержание скорости) твердотопливным двигателем производства INI. На старте двигатель выдавал короткий импульс высокой тяги – до 20-25 килоньютонов – разгоняя ракету до маршевой скорости около 0,9 Маха. Затем тяга двигателя снижалась до 2-3 килоньютонов, и двигатель медленно горел, поддерживая скорость ракеты. Общее время горения двигателя оценивалось в 43 секунды, что давало ракете общую продолжительность управляемого полета около 30 километров. Немного – но по меркам времени вполне достаточно, чтобы самолет-носитель оставался за пределами зоны поражения корабельной артиллерии и даже первых зенитных ракетных комплексов.
RB 04 была первым в мире “си-скиммером” – ракетой, подходящей к цели на малой высоте над водой. Специально разработанный особо чувствительный высотомер (производства фирмы “Philips”) обеспечивал ракете минимальную высоту полета всего в 10 метров. Это не только защищало ракету от неприятельского зенитного огня, но и значительно упрощало систему наведения – летящей низко над водой ракетой было вполне достаточно наводиться только в азимутальной (горизонтальной) плоскости.
Высотомер работал по принципу непрерывного излучения с частотной модуляцией. Направленный вниз радиолуч непрерывно и плавно менял частоту по заданному алгоритму. В результате между исходным сигналом и эхом от поверхности непрерывно присутствовало расхождение по частоте. Эта разница (частота биений) была прямо пропорциональна высоте полета ракеты над водой. Специальный фильтр “сглаживал” отдельные скачки, выводя усредненное значение высоты.
Автопилот ракеты — производства Saab — был адаптацией авиационного автопилота, и функционировал на пневматике. Воздух подавался из баллона высокого давления. Питание электроники осуществлялось от аккумуляторных батарей.
СИСТЕМА НАВЕДЕНИЯ RB 04C/D
Радарная головка самонаведения RB 04 имела весьма необычную конструкцию, сочетавшую современные решения с архаичными. Она работала на непрерывном излучении – в отличие от доминировавших в то время импульсных радаров – что позволяло ей легко отличать неподвижные цели от движущихся по Допплеровскому сдвигу “эха”. Для ракеты летящей низко над водой, и вынужденной различать цели на фоне волн, это было необходимым решением. По крайней мере, в то время.
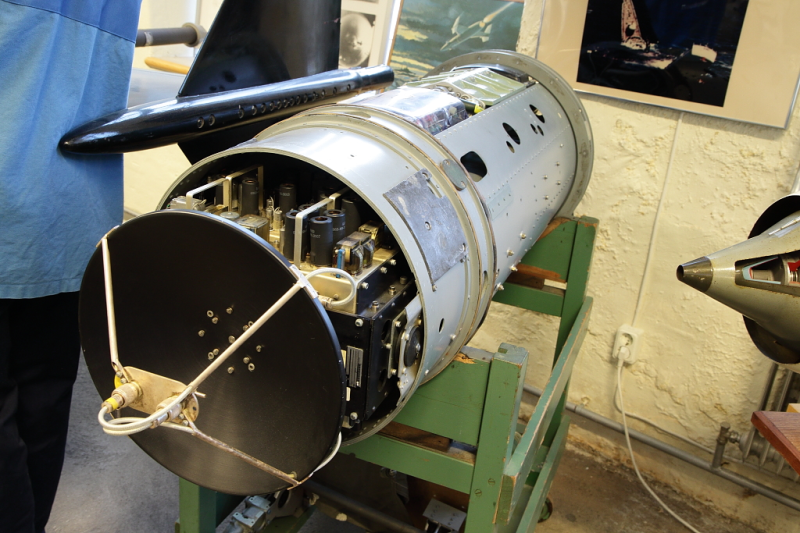
Сканирование осуществлялось методом переключения лепестков. В фокусе параболического отражателя размещались две дипольные антенны – одна смещенная вправо, другая влево. Быстродействующий переключатель подключал к общему приемно-усилительному тракту то одну дипольную антенну, то другую. Простой логический контур затем сравнивал выходной сигнал. Если сигнал с одной стороны был сильнее, чем с другой, то антенна поворачивалась в сторону более сильного сигнала. Если же оба сигнала были одинаковы, то это значило, что цель находится в равносигнальной зоне прямо впереди антенны. На основании положения антенны, автопилот ракеты вырабатывал команды для рулевых машинок.
Такая методика сканирования была популярна на заре радиолокации, но к 1950-ым уже практически вышла из употребления. Сканирование переключением лепестков было медленным, не слишком точным, и, кроме того, легко подверженным радиопомехам. Первая проблема, шведов, впрочем, волновала не особенно – крупные боевые и транспортные корабли не относились к целям, способным к резким и неожиданным скачкам. Вторая проблема также не была особо актуальной, так как ракета летела над самой водой, наводилась только в горизонтальной плоскости и ее шансы проскочить мимо цели были минимальны. Но третья проблема – подверженность радиопомехам — оставалась.
(кратко поясню суть проблемы. При сканировании методом переключения лепестков, неприятель может очень легко определить темп переключения луча с одного диполя на другой, и поставить помеху, посылая ложные сигналы в противофазе. Автоматика принимает сравнимые сигналы на обеих антеннах, и думает, что идет прямо на цель – хотя на самом деле ракета уходит в сторону)
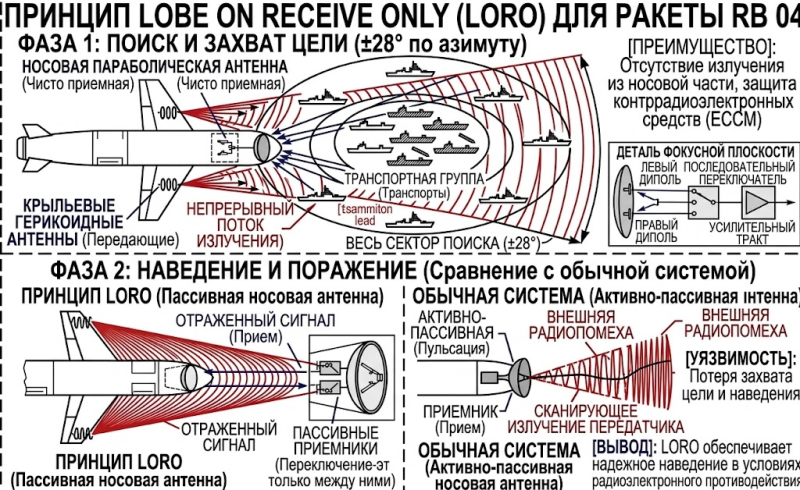
Чтобы решить проблему уязвимости к радиопомехам, шведские инженеры использовали принцип “LORO” (англ. Lobe On Receive Only – лепесток только на прием). Суть его заключалась в том, что параболическая антенна в носу ракеты была чисто приемной. Расположенные на крыльях ракеты передающие антенны (предположительно, геликоидного типа – мне не удалось найти точных данных) посылали вперед непрерывный поток излучения, перекрывающий весь сектор поиска головки самонаведения (±28 градусов по азимуту). Носовая же антенна лишь принимала отраженный сигнал и переключение происходило только между пассивными приемниками. Таким образом неприятель не мог считать режим сканирования антенны – сканирование ведь осуществлялось только пассивными приемниками! – и не мог поставить угловую уводящую помеху.
Как упоминалось выше, одним из требований к системе наведения RB 04 было умение пройти за внешнее охранение конвоя или ударной группы и атаковать охраняемые единицы. Шведские инженеры реализовали эту возможность в виде умения ракеты распознавать групповую цель – отличать ее от одиночной – и атаковать корабли, только если они движутся плотной группой. Они резонно предполагали, что транспорты внутри конвоя следуют в достаточно плотном построении, в то время как корабли охранения формируют рассредоточенный периметр. Таким образом транспорты представляли собой плотную группу сигнатур, а корабли охранения – одиночные сигнатуры. И надо было как-то научить ракету наводиться на первые, игнорируя при этом вторые.
Согласно имеющимся у меня данным, проблема была решена путем оценки углового расстояния между наблюдаемыми сигнатурами. Иначе говоря, головка самонаведения оценивала, как быстро после первой замеченной сигнатуры в равносигнальной зоне антенны появляется следующая, при движении антенны по азимуту вправо-влево.
Одиночная цель давала отчетливый “пик” сигнала с продолжительной паузой после него. Группа же близко расположенных целей давала несколько последовательных сигналов с короткими паузами между ними. Специальный контур замерял паузу между появлением сигналов в равносигнальной зоне антенны и пропускал только те сигналы, пауза между которыми была меньше заданной.
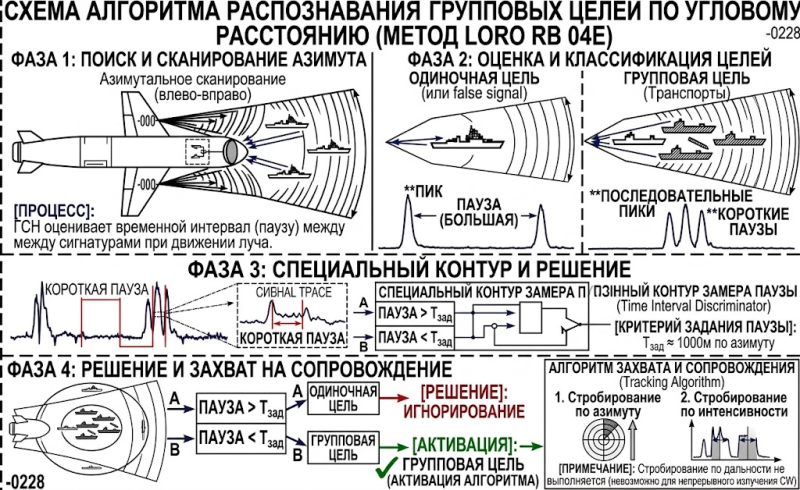
Установленное значение паузы при угловом движении луча примерно соответствовало расстоянию между целями в 1000 метров по азимуту. Если пауза после принятия “эха” была больше заданной, то “эхо” воспринималось как одиночная цель, и игнорировалось. Если же пауза была меньше заданной, то ракета понимала, что имеет дело с групповой целью. Включался алгоритм захвата цели на сопровождение: цель стробировалась по азимуту и по интенсивности принятого сигнала (стробировать по дальности радар непрерывного излучения не умел).
Дополнительно в головке самонаведения RB 04 имелся также алгоритм игнорирования первой замеченной цели. Он был нужен при залповых пусках – чтобы избежать ситуации, когда все ракеты наводятся на одну и ту же, ближайшую цель. При использовании алгоритма “игнорирования первой”, ракета намеренно пропускала первую замеченную цель, захватывая на сопровождение следующую в направлении сканирования (если следующей цели не было, ракета возвращалась к первой). Таким образом пилот, выпуская две ракеты по одной группе кораблей, мог быть уверен, что они поразят разные цели.
СИСТЕМА НАВЕДЕНИЯ RB 04E
В отличие от предыдущих моделей, головка самонаведения RB 04E (от фирмы Philips) была не непрерывной, а импульсной. Она излучала не непрерывный поток монотонного радиоизлучения, а короткие импульсы с паузами между ними. Так как мощность короткого импульса могла быть значительно выше мощности непрерывного излучения, то дальность обнаружения и надежность сопровождения целей значительно возросли. Также появилась возможность точно определять дистанцию до целей – по задержке сигнала. Правда при этом усложнилась селекция неподвижных целей (ее приходилось делать не напрямую, а косвенно, по наличию фазового сдвига), но электроника 1970-ых уже могла решить эту проблему.
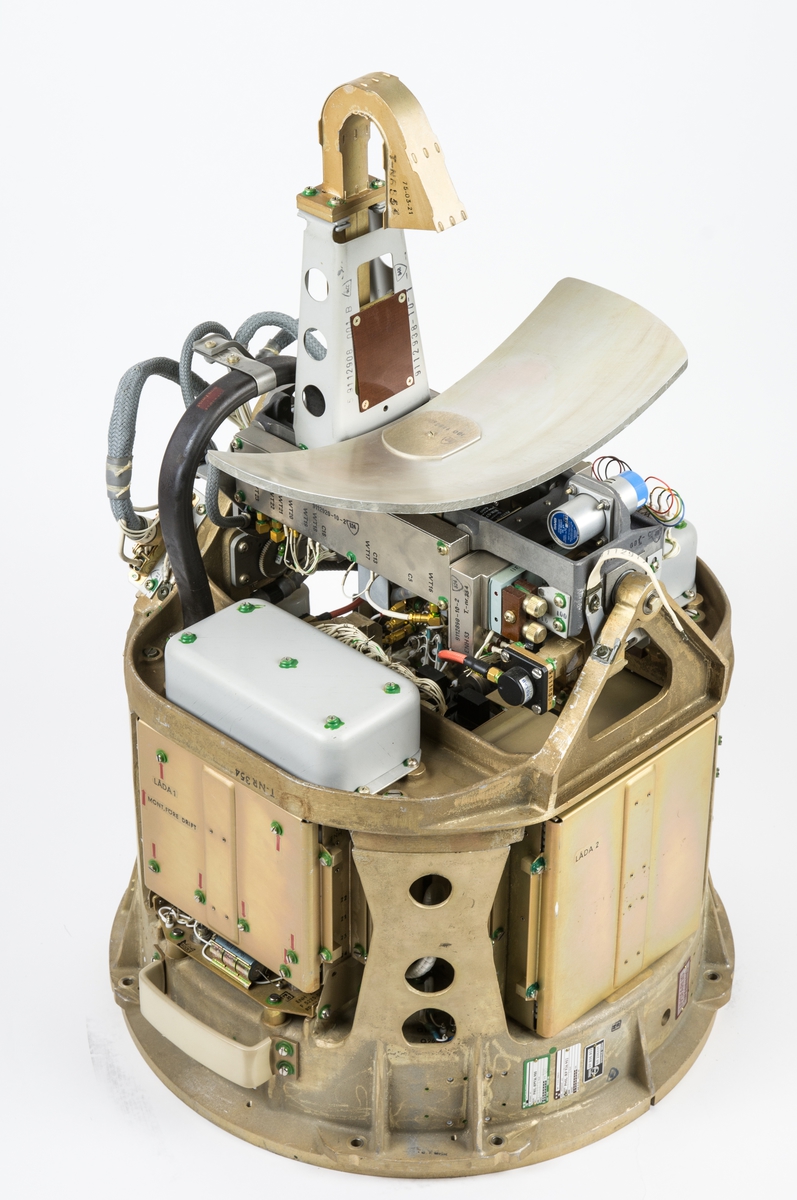
Сканирование головки самонаведения модели E было моноимпульсным. Два приемно-усилительных канала (для правой и левой приемной антенны) работали параллельно друг другу, их данные сопоставлялись на выходе. Таким образом, “эха” от одного-единственного импульса было достаточно, чтобы точно определить положение цели. Цикл сканирования стал практически мгновенным, значительно повысилась устойчивость к неприятельским помехам. Да и сами мощные импульсы радара было гораздо труднее заглушить, чем непрерывное излучение.
Логика самонаведения была также улучшена. Ракета шла прямо на цель, пока не сближалась с ней на 4000 метров – после чего переходила в режим наведения с упреждением, внося поправку на смещение цели. Примерно в 250 метрах от цели, головка самонаведения отключалась (чтобы различной интенсивности “эхо” от разных частей цели не сбили ее с толку) и ракета продолжала полет вслепую. Если ракета промахивалась, то через несколько секунд ГСН включалась вновь, и ракета начинала поиск новой цели.
Ракета RB 04 имела режим групповой атаки аналогично предшественникам, но с некоторыми особенностями. Чтобы ракета расценила цели как “групповые”, они должны были находиться примерно на одной линии (в пределах равносигнальной зоны радара) с удалением друг от друга по дальности не более 2700 метров (1,5 морской мили). Естественно, в реальности такая ситуация была довольно маловероятна.
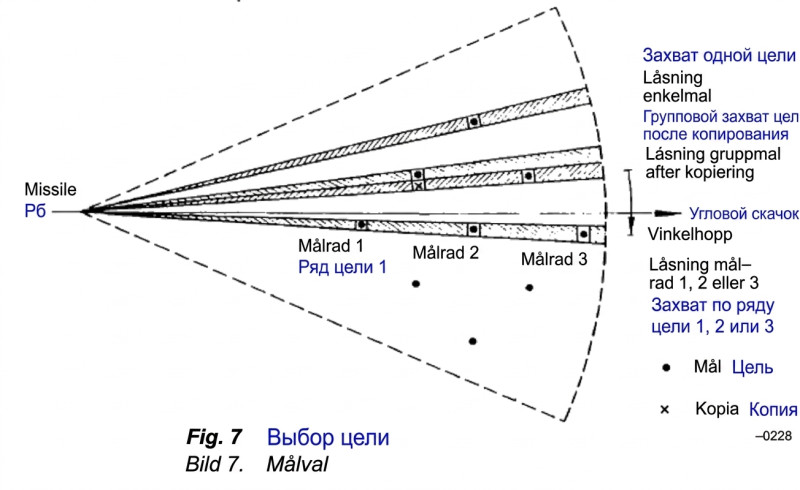
Поэтому чтобы убедить ГСН в том, что она имеет дело с групповой целью, в режиме поиска групповой цели, обнаруженные сигнатуры искусственно “растягивались” по азимуту. Специальный контур, поймав “сигнатуру” цели, повторял ее в следующих циклах сканирования, по мере движения антенны. Головка самонаведения при этом считала, что цели находятся “рядами” на одной линии по азимуту. Пилот мог перед запуском установить захват на сопровождение цели из первого, второго или третьего ряда. Сохранялся и режим игнорирования первой замеченной цели.
Значительно улучшились и меры противо-противодействия радиоэлектронным помехам. Во-первых, импульсный характер работы ГСН позволял ей просто “прожигать” широкополосные помехи, посылая настолько сильные импульсы, что их “эхо” оставалось различимым даже сквозь помеху.
Во-вторых, ГСН RB 04E имела возможность быстрой перестройки рабочих частот, что позволяло ей уходить от прицельных, узкополосных помех.
Наконец, в-третьих, RB-04E имела режим наведения на помеху. Если ракета засекала глушение и не могла от него отстроиться, ее антенна начинала искать сам источник помехи. Если же глушение прекращалось, то через две секунды ракета возвращалась в обычный режим поиска.
БОЕВАЯ ЧАСТЬ
Боевая часть RB 04 весила около 300 кг и снаряжалась примерно 150 килограммами тротила. Она относилась к комбинированному, полубронебойно-осколочно-фугасному типу, и рассчитывалась как на прямое попадание в борт неприятельского корабля, так и на дистанционный подрыв при пролете над палубой.
При прямом попадании, прочный корпус боевой части обеспечивал ее заглубление в корабль противника. Подрыв осуществлялся инерционным взрывателем, срабатывающим с короткой задержкой – так, чтобы взрыв произошел внутри корпуса, нанося наибольший ущерб.
При пролете ракеты над палубой (что было не исключено, особенно в случае с относительно низкими целями, вроде десантных кораблей) подрыв боевой части производился дистанционно, с помощью неконтактного взрывателя. На ранних моделях ракеты для неконтактного подрыва использовался ее собственный радарный высотомер – он реагировал на резкий скачок дистанции до поверхности – но его применение не позволяло использовать RB 04 в штормовую погоду. Высотомер просто сработал бы об волны.
Поэтому на модели RB 04E установили, во-первых, новую боевую часть (фугасно-кумулятивную, с направленной вниз кумулятивной воронкой), а во-вторых, многокомпонентный неконтактный взрыватель, состоящий из радарного высотомера, магнитного детектора (реагирующего на создаваемую корпусом корабля магнитную аномалию) и инфракрасного датчика (реагирующего на тепло корабельных двигателей). Для подрыва боевой части требовалось срабатывание как минимум двух из трех.
НОСИТЕЛИ
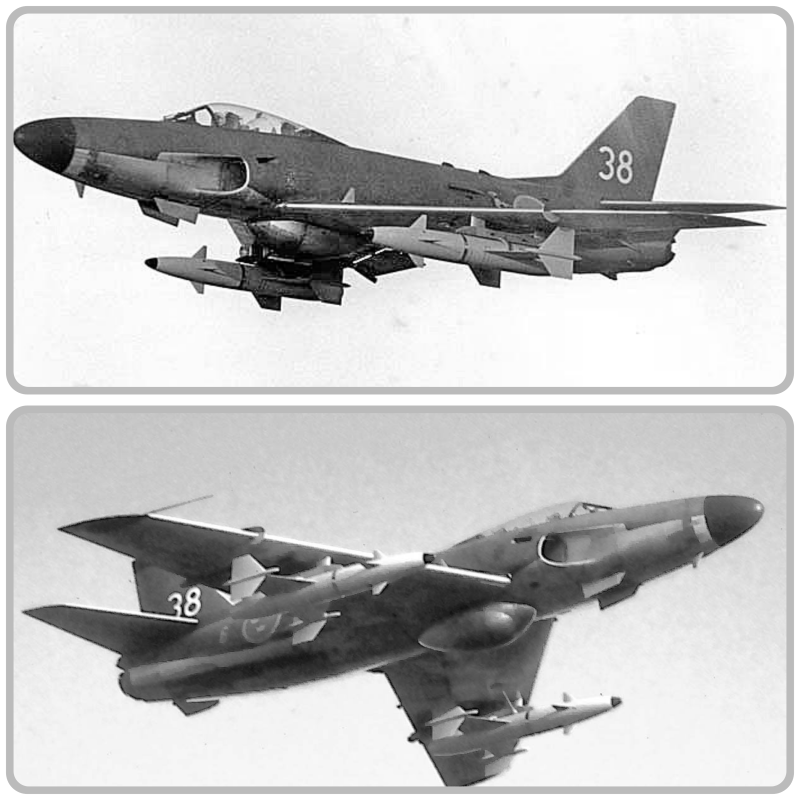
В качестве носителей RB 04 выступали дозвуковые самолеты Saab 32 “Lancen” (версия A 32A) и сверхзвуковые истребители-бомбардировщики Saab 37 “Viggen” (версии AJ 37 и AJS 37). Первые оснащались только для ракет модели RB 04C/D, вторые могли использовать более современную модель RB 04E.
Нацеливание ракеты осуществлялось очень просто. Пилот выбирал цель на экране радара самолета, и направлял нос самолета точно на выбранную цель, так что та оказывалась по центру дисплея. Специальный калькулятор рассчитывал поправку на ветер — либо по заложенным перед вылетом метеосводкам, либо по данным Допплеровского измерителя – и выводил на экран линию поправки, на которую нужно было довернуть самолет, чтобы компенсировать ветровой снос.
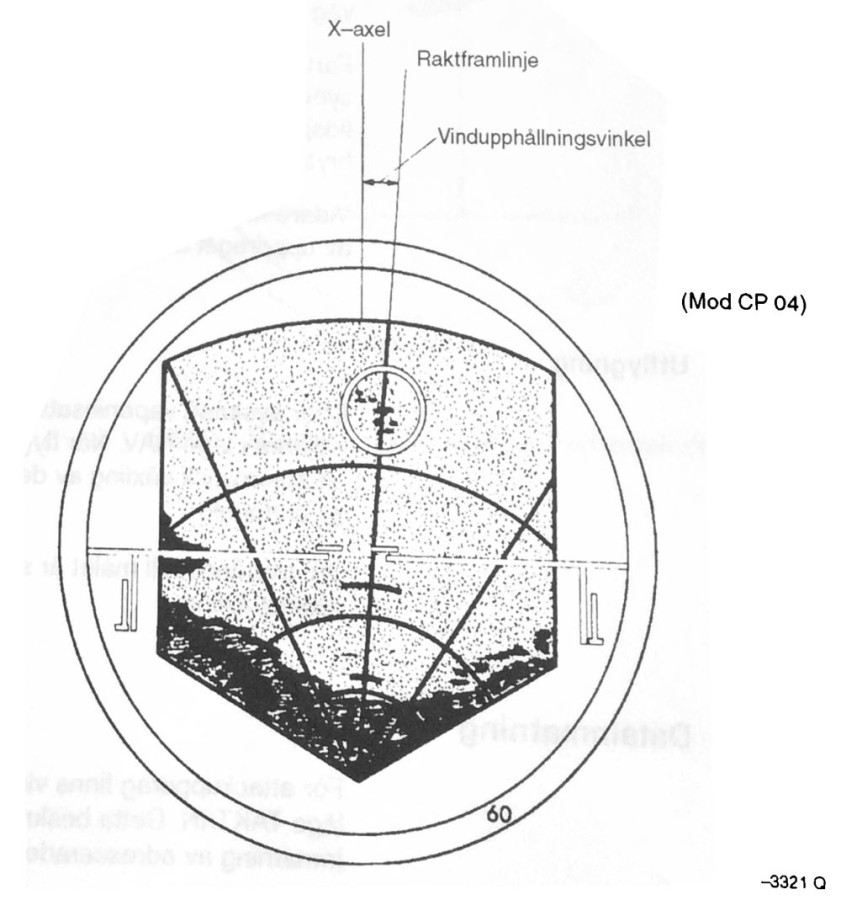
Для самолетов, не оснащенных штатно радаром – вроде некоторых моделей Saab 32 “Lancen” – запуск мог осуществляться и “вслепую”. При этом эскадрилья получала целеуказание от оснащенного радаром ведущего самолета, пилот которого выполнял обнаружение целей и передавал инструкции ведомым.
Большое внимание было уделено разведению ракет после запуска. RB 04 предназначались для залпового применения с относительно небольших самолетов, и существовал вполне реальный риск, что одновременно запущенные ракеты могут просто столкнуться в воздухе – особенно на ранней стадии полета, когда их рули еще не особенно эффективны. Также высказывались опасения, что одна ракета может случайно “поймать” сигнал радара другой, и начать наводиться на нее. Чтобы исключить такие случаи, был принят комплекс мер:
* При залповом пуске двух ракет, между первой сошедшей с пилона ракетой и второй всегда выдерживалась пауза в 2 секунды;
* Через секунду после старта, первая запущенная ракета начинала отклоняться в сторону – вправо или влево, на угол 2.5 или 7.5 градусов. Направление и величина отклонения выбирались пилотом перед пуском. Ракета летела вбок 8 секунд, после чего вновь возвращалась на исходное направление полета;
* Двигатель правой ракеты зажигался при снижении ниже 130 метров (после чего ракета продолжала снижение до крейсерской высоты в 10 метров), в то время как двигатель левой ракеты зажигался только при снижении до 10 метров. Эта мера дополнительно разводила ракеты во времени и пространстве;
Контрольная панель в кабине пилота выглядела следующим образом:
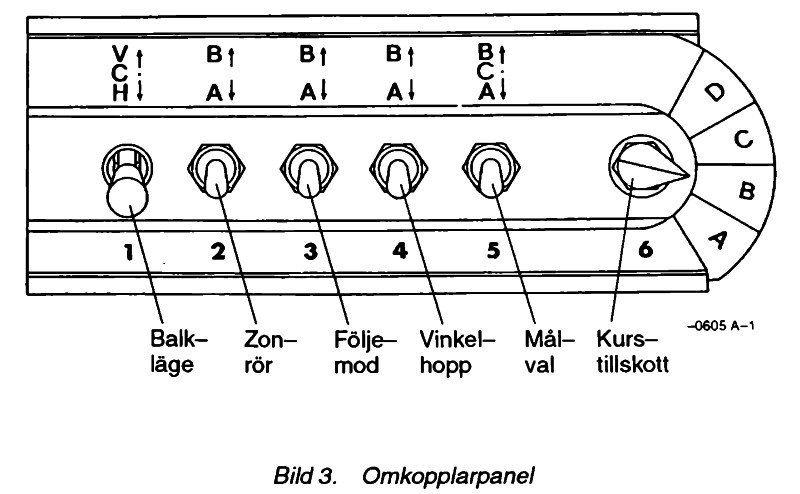
По соображениям секретности, переключатели не были подписаны и обозначались только номерами:
1 (Balklage) — отвечал за выбор конкретной направляющей с ракетой. Имел три позиции, для правого, левого и центрального пилона, но на практике центральная позиция ни на одном из носителей не была оснащена под RB 04;
2 (Zonror) – отвечал за выбор режима работы неконтактного взрывателя. В нижнем положении подрыв осуществлялся исключительно по радиовысотомеру. В верхнем положении подрыв выполнялся по срабатыванию двух из трех датчиков (радиовысотомера, магнитометра, ИК-детектора);
3 (Foljemod) – отвечал за включение и выключение настройки наведения на помеху;
4 (Vinkelhopp) – включал и выключал режим пропуска первой цели;
5 (Malval) – отвечал за выбор режима атаки одиночной цели (в нижнем положении) и групповой цели (в среднем и верхнем положениях). Среднее положение означало выбор цели в первом ряду, верхнее – во втором. Если был включен режим пропуска первой цели (Vinkelhopp), то среднее положение соответственно означало выбор цели во втором ряду, верхнее – в третьем.
6 (Kurstiltkoff) – этот тумблер устанавливал отклонение второй ракеты при залповом пуске. Позиции A, B, означали отклонение ракеты вправо на 7,5 и 2,5 градусов соответственно, а позиции С и D – влево на 2,5 и 7,5 соответственно;
Шведские тактические схемы предполагали массированные атаки против неприятельских амфибийных групп. Исходя из необходимости насытить и перегрузить противовоздушную оборону охраняемого соединения, оперативный план предполагал комбинированный удар силами не менее четырех – в идеале, шести – ракетоносных эскадрилий. Каждая эскадрилья включала два звена по четыре самолета, то есть всего в атаке должны были быть задействованы 32-48 ракетоносцев, запускавшие залпом 64-96 ракет (реально меньше, так как часть самолетов несла системы РЭБ для прикрытия атаки).
МОДИФИКАЦИИ
Robot 304A (на вооружение не поступал) – экспериментальная версия ракеты, созданная для испытания автопилота и системы управления. Не имела головки самонаведения. Первый запуск в 1954 году. Всего выпущено 83 единицы;
Robot 304B (на вооружение не поступал) – следующая экспериментальная версия, созданная для отработки головки самонаведения. Первый запуск в 1955 году. Всего выпущено 132 единицы;
(в конце 1950-ых шведские военные убрали “сотенные” номера из обозначений ракет, так что Robot 304 стала Robot 04)
Robot 04C – первая поступившая на вооружения в 1958 году версия ракеты. Оснащалась твердотопливным двигателем KR 16C, имела дальность полета до 24 км. Выпущено около 300 единиц;
Robot 04D – улучшенная версия ракеты, поступившая на вооружение в конце 1960-ых. Оснащалась улучшенным двигателем KR 16D2, имевшим большую продолжительность горения (до 62,5 секунд) и соответственно большую дальность полета, до 32 км. Остальные изменения сводились к замене обычных аккумуляторов (которые требовалось регулярно подзаряжать) на ампульные тепловые батареи, не требовавшие обслуживания. Около 200 единиц переделано из RB 04C;
Robot 04E – финальная версия ракеты, поступившая на вооружение в 1975 году. Имела новую моноимпульсную головку самонаведения и значительно расширенный функционал, включая средства противодействия радиопомехам. Выпущено 315 единиц;
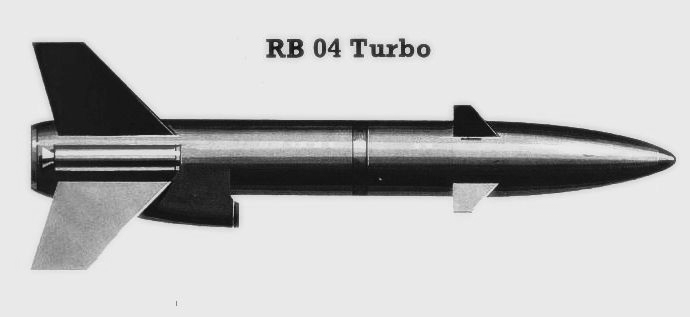
Robot 04 Turbo — проект ракеты увеличенной дальности, оснащенной турбореактивным двигателем. Разрабатывался по заказу флота, как компактная ПКР для вооружения ракетных катеров. В итоге проект стал основой для ПКР RBS 15;
ПРИМЕНЕНИЕ
Ракета RB 04 была принята на вооружение шведскими ВВС в 1959 году. Отработка системы наведения, однако, все еще продолжалась, и полностью боеспособными ракеты были объявлены только в 1961 году. На тот момент, это была единственная не-советская противокорабельная крылатая ракета в мире.
Первыми перевооружились на RB 04 71-я и 72-я эскадрильи 7-го авиационного крыла “Såtenäs” королевских ВВС. Следующим было 14-е авиационное крыло “Halmstad”, однако уже в 1961 оно было расформировано с передачей матчасти новому 15-му крылу. Все эти эскадрильи летали на дозвуковых штурмовиках “Лансен” A 32A.
Главным носителем ракет в итоге стали 171-я, 172-я и 173-я эскадрильи 17-го авиационного крыла “Kallinge” – это крыло специально предназначалось для морских операций, и считалось главным “ударным кулаком” на случай советского вторжения. Также применению RB 04 были обучены пилоты трёх эскадрилий 6-го крыла (“Karlsborg”) и двух 15-го крыла (“Söderhamn”), для которых морские операции были не основным, но дополнительным назначением.
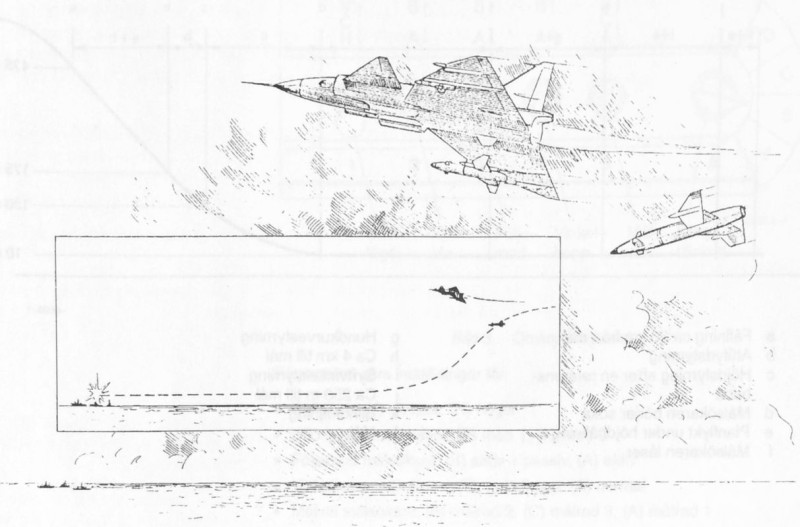
В результате в середине 1960-ых шведские ВВС располагали десятью эскадрильями, способными применять RB 04. На учениях, шведские пилоты регулярно отрабатывали одиночные и массированные атаки. Основной тактикой применения виделся скрытный подход на малой высоте (избегая обнаружения до последнего), затем быстрый подъем до 200-500 метров, включение радаров, выдача целеуказания и массированный пуск десятков ракет по советскому флоту с дистанции 20-24 километров.
На экспорт RB 04 не поставлялась. Шведские законы того времени ограничивали экспорт вооружений в страны, имевшие текущие конфликты с соседями – а большинство тех, кто мог бы заинтересоваться новой ракетой, относились именно к этой категории.
Появление на вооружении в 1970-ых сверхзвукового истребителя-бомбардировщика “Вигген”, оснащенного современной системой управления огнем, привело к появлению модификации Robot 04 специально для него. Версия RB 04E, поступившая на вооружение в 1975 году, была специально разработана для применения с “Виггенов”. Правда, из-за высокой стоимости ее производство было ограничено.
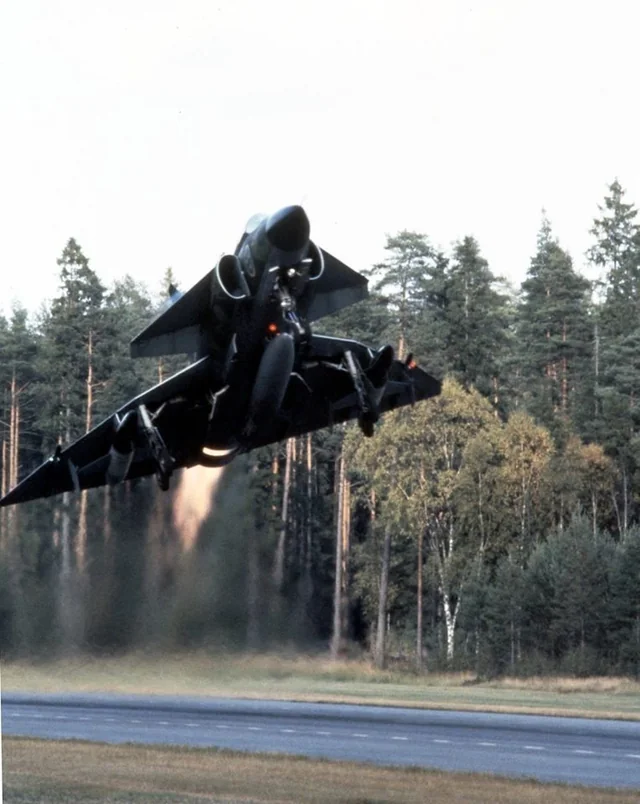
«Вигген» с двумя RB 04 под крылом взлетает с автострады
При этом старые версии ракет с вооружения тоже не снимали. Предполагалось, что в боевой обстановке современные RB 04E будут применяться для нанесения удара по советским боевым кораблям – осуществляющим внешнее охранение амфибийных ударных групп – а более старые RB 04D будут применяться для атаки транспортов и внутреннего охранения.
В первый и последний раз RB 04 были изготовлены к бою в 1981 году, во время широко известного инцидента “Whiskey on the rocks” – когда советская субмарина С-363 в результате череды нелепых совпадений умудрилась сбиться с курса, забрести в шведские территориальные воды и сесть на мель в нескольких километрах от шведской военно-морской базы. Шведские власти в такое совпадение не поверили, и отказывались отпустить субмарину без разбирательства и допроса старших офицеров. В разгар кризиса, две эскадрильи ракетоносных “Виггенов” с ракетами RB 04E были срочно подготовлены для удара по советским военным кораблям – шведы опасались, что советский флот может попытаться силой эвакуировать застрявшую субмарину.
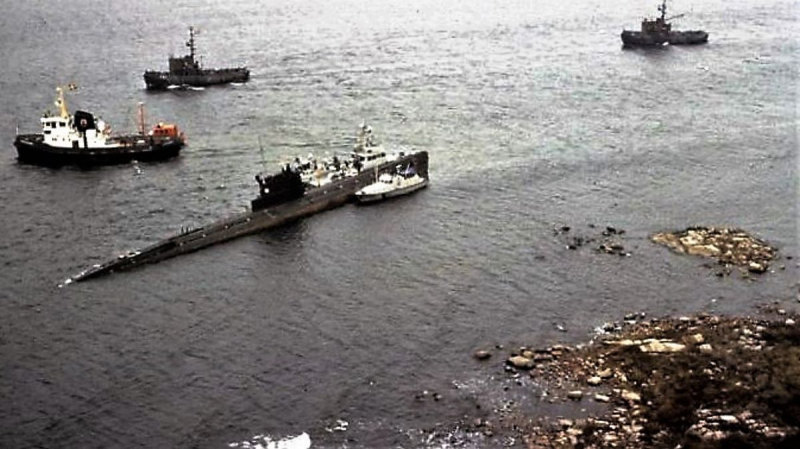
К счастью, кризис удалось разрешить мирным путем. СССР согласился на допрос капитана субмарины (в присутствии советских представителей) и принес официальные извинения. Шведский буксир снял С-363 с мели и оттащил ее в нейтральные воды, где лодку уже ожидали советские корабли. Ракетоносные эскадрильи получили “отбой”.
Начиная с 1985 года, RB 04 на вооружении ракетоносных эскадрилий начала постепенно заменяться новой противокорабельной ракетой RBS 15F. Разработанная по заказу шведского флота, эта ракета являлась прямым продолжением RB 04E – с аналогичной компоновкой, но с турбореактивным двигателем вместо твердотопливного, что обеспечивало ей дальность полета более 70 километров. Она также имела существенно более совершенную цифровую систему наведения.
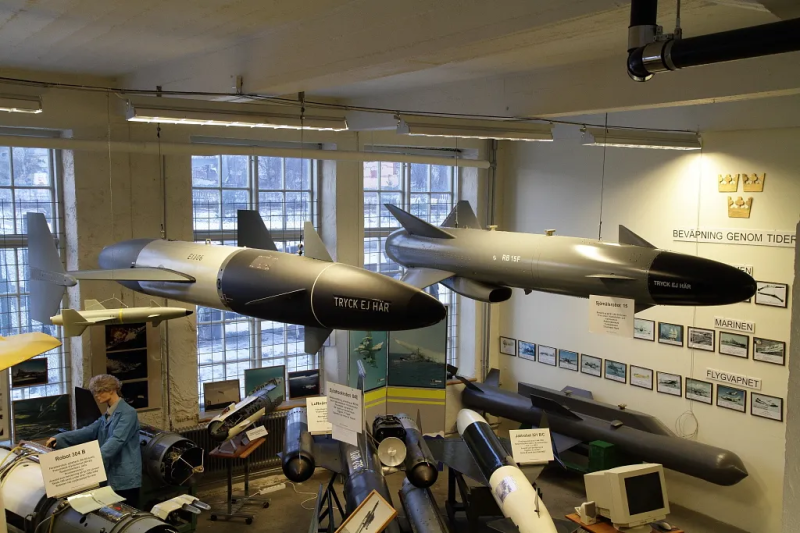
RB 04 (слева) и RBS 15 (справа) в музее
В связи с окончанием Холодной Войны, перевооружение на RBS 15 затянулось. Снятые с вооружения ракеты не списывались, а помещались на хранение на случай “экстренной ситуации”. Последние Robot 04 были сняты с вооружения только в 2005 году, вместе с последними “Виггенами”.
источник: https://fonzeppelin.livejournal.com/439110.html